研究选读:从预测误差看 11 维 EKF
从每个曝光时刻的后验状态外推未来装甲板位置,并与后续真实轨迹比较。
11 维整车 EKF 最终要给出子弹到达时的装甲板位置。因此,评价的核心量是未来位置误差:从当前后验状态外推到未来,再与后续曝光中的真实装甲板位置比较。本教程将这个过程固定为 AUTOAIM_FUTURE_ARMOR_PREDICTION_V1,后续滤波器、观测器和运动模型都使用同一指标比较。
从当前后验外推未来位置
每次曝光更新后,EKF 保存车体中心 c、中心速度 v、车体角度 θ、角速度 ω、两组半径和高度。对预测时域 τ,同济基线按下列方式外推:
c(t + τ) = c(t) + v(t) · τ
θ(t + τ) = θ(t) + ω(t) · τ
装甲板位置 = 未来中心 + 旋转后的半径偏移
评价程序在每个 tracker_state=tracking 的时刻执行以下步骤:
- 由当前 11 维后验解码出四块装甲板;
- 建立当前观测装甲板与 EKF 候选之间的物理对应;
- 保持这一物理装甲板的身份,计算
0–500 ms内的预测位置; - 从后续实际曝光中取得同一块装甲板的真实位置。
记录的曝光时刻很少恰好等于 t + τ,因此真值在相邻曝光之间做线性插值。插值两端的时间间隔最多为 25 ms;更大的缺帧区间不生成评价样本。
这里的时间语义是物理的:起点是曝光时刻 t 完成当前帧更新后的状态,预测终点是 t + τ。评价程序在预测输出之后才读取后续真值,真值不进入 detector、PnP、tracker 或预测器。固定报告 100 / 200 / 300 / 500 ms,0 ms 作为当前后验误差的诊断点。
误差为什么分成两个方向
对四装甲刚体模型,装甲板法向与“车体中心指向该装甲板”的径向共线。这两个名称描述的是同一条轴,图中合并记为“法向/径向”。装甲板板面内的两条轴分别记为“切向”和“竖直”。
设预测误差向量为 e = 预测位置 - 真实位置,径向单位向量为 n,切向单位向量为 t:
法向/径向误差 = |e · n|
切向误差       = |e · t|
竖直误差       = |e · z|
每个预测时域统计绝对误差的 p50 和 p95。p50 表示典型帧,p95 表示尾部帧。
实验条件
实验使用 Daedalus 1.4.0-learning-r1 Linux Release,以无前端的高性能模式运行。被测程序是本教程固定的同济 sp_vision_25 11 维 EKF,检测使用 TensorRT FP16。检测、PnP 和 EKF 按生产链运行,评价程序在后验状态输出后读取曝光真值。
| 工况 | 中心运动 | 车体旋转 | 时间窗 | 处理频率 | 有效 tracking 后验 |
|---|---|---|---|---|---|
| 原地旋转 | 静止 | 8 rad/s | 20.002 s | 174.7 FPS | 3450 |
| 往复平移 | 1.5 m/s | 0 rad/s | 20.000 s | 182.8 FPS | 3423 |
| 平移+旋转 | 1.0 m/s | 6 rad/s | 20.002 s | 192.5 FPS | 3618 |
未来位置误差随预测时域增长
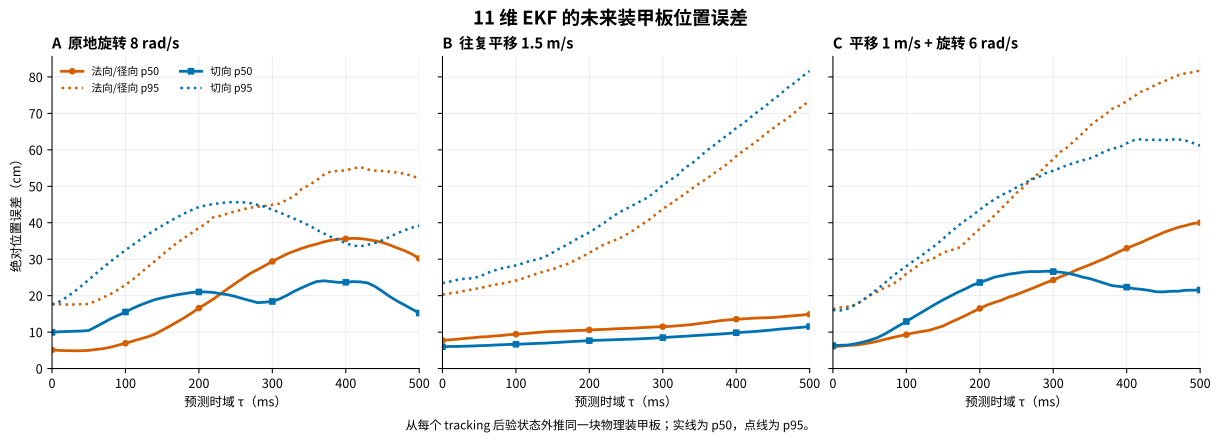
横轴是从当前曝光向未来外推的时间 τ,纵轴是绝对位置误差。实线为 p50,点线为 p95。τ = 0 对应当前后验解码出的装甲板位置;随着 τ 增长的部分,则来自中心速度、角速度和几何状态的联合外推。
| 工况 | 预测时域 | 法向/径向 p50 / p95 | 切向 p50 / p95 | 竖直 p50 / p95 |
|---|---|---|---|---|
原地 8 rad/s | 100 ms | 6.9 / 23.0 cm | 15.5 / 32.5 cm | 0.7 / 2.2 cm |
原地 8 rad/s | 200 ms | 16.6 / 38.6 cm | 21.0 / 44.3 cm | 0.7 / 2.2 cm |
原地 8 rad/s | 300 ms | 29.4 / 44.9 cm | 18.4 / 43.6 cm | 0.7 / 2.2 cm |
原地 8 rad/s | 500 ms | 30.2 / 52.1 cm | 15.2 / 39.2 cm | 0.7 / 2.2 cm |
平移 1.5 m/s | 100 ms | 9.4 / 24.2 cm | 6.7 / 28.3 cm | 0.6 / 1.4 cm |
平移 1.5 m/s | 200 ms | 10.6 / 31.8 cm | 7.7 / 37.3 cm | 0.6 / 1.4 cm |
平移 1.5 m/s | 300 ms | 11.5 / 43.8 cm | 8.5 / 50.3 cm | 0.6 / 1.4 cm |
平移 1.5 m/s | 500 ms | 14.9 / 73.4 cm | 11.5 / 81.6 cm | 0.6 / 1.4 cm |
1 m/s + 6 rad/s | 100 ms | 9.3 / 26.0 cm | 12.9 / 28.1 cm | 0.9 / 2.4 cm |
1 m/s + 6 rad/s | 200 ms | 16.5 / 38.3 cm | 23.6 / 43.6 cm | 0.9 / 2.4 cm |
1 m/s + 6 rad/s | 300 ms | 24.3 / 57.4 cm | 26.6 / 54.3 cm | 0.9 / 2.4 cm |
1 m/s + 6 rad/s | 500 ms | 40.0 / 81.8 cm | 21.6 / 61.1 cm | 1.0 / 2.4 cm |
往复平移的中位误差增长较慢,但 500 ms 的法向/径向 p95 已达 73.4 cm,切向 p95 达 81.6 cm。旋转工况的切向误差会随相位出现起伏,因此固定时域结果和完整曲线都要保留。竖直误差的 p95 为 1.4–2.4 cm,但装甲板半高只有 2.75 cm,不能在板面评价中省略这一轴。
角速度 RMSE 只描述状态向量中的一个分量。未来装甲板位置还同时受中心位置、中心速度、yaw、长短半径和装甲板对应关系影响。预测误差曲线将这些分量统一到最终的位置结果中。
把预测误差放进装甲板窗口
RoboMaster 装甲板在本实现中使用下列几何尺寸:
| 类型 | 宽 × 高 | 以中心为瞄准点的板面边界 |
|---|---|---|
| 小装甲板 | 135 × 55 mm | ` |
| 大装甲板 | 225 × 55 mm | ` |
本次三组数据观测的都是小装甲板。每个样本同时满足切向与竖直边界时,记为预测点落入小装甲板的理想板面窗口。
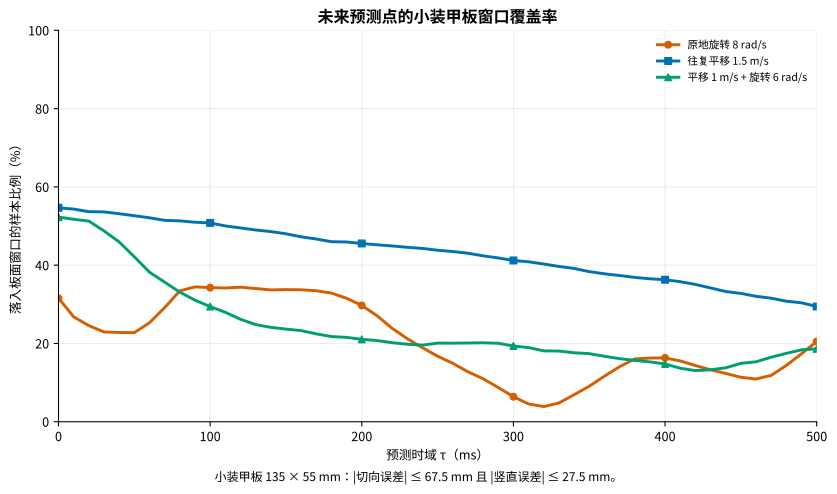
| 工况 | 100 ms | 200 ms | 300 ms | 500 ms |
|---|---|---|---|---|
原地 8 rad/s | 34.3% | 29.7% | 6.4% | 20.5% |
平移 1.5 m/s | 50.8% | 45.5% | 41.2% | 29.4% |
1 m/s + 6 rad/s | 29.4% | 21.1% | 19.3% | 18.6% |
法向/径向误差不是矩形板面的宽高边界,它进入距离和弹道评价。真正的射击窗口还要在这两个板面误差上继续叠加云台跟随、弹道解、发射时序和弹丸散布。
用状态曲线定位误差来源
未来位置误差表示最终结果,状态曲线用来查看哪些分量参与了误差的形成。下面的四联图保留角速度、中心速度、长短半径和俯视轨迹。
原地 8 rad/s 旋转
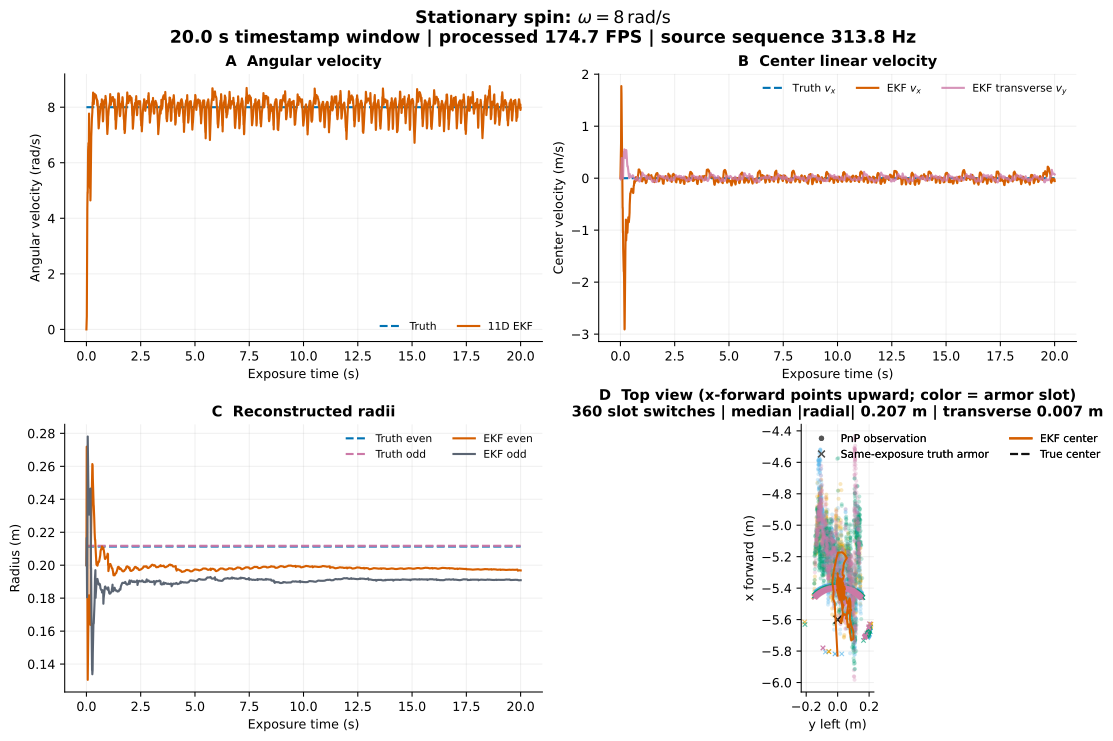
角速度 RMSE 为 0.494 rad/s,中心真值速度为零。两组真值半径约为 0.211 m,估计值分别稳定在约 0.198 m 和 0.191 m。俯视图中的 PnP 点云沿视线方向拉伸,沿视线误差中位数约为 0.207 m,横向误差约为 0.007 m。
1.5 m/s 往复平移
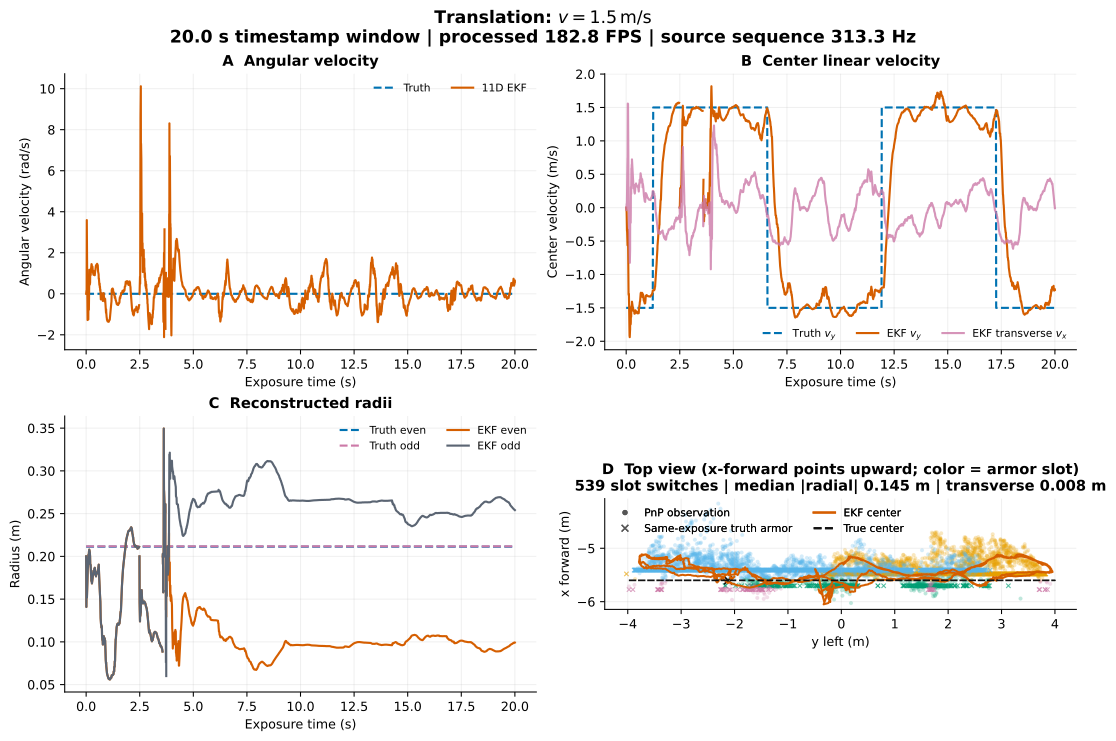
真实角速度为零,估计角速度 RMSE 为 0.774 rad/s。中心速度在往复运动换向时出现过渡,长、短半径也向两个方向分开。这些状态变化对应到预测图中逐渐增长的尾部误差。
1 m/s 平移+6 rad/s 旋转
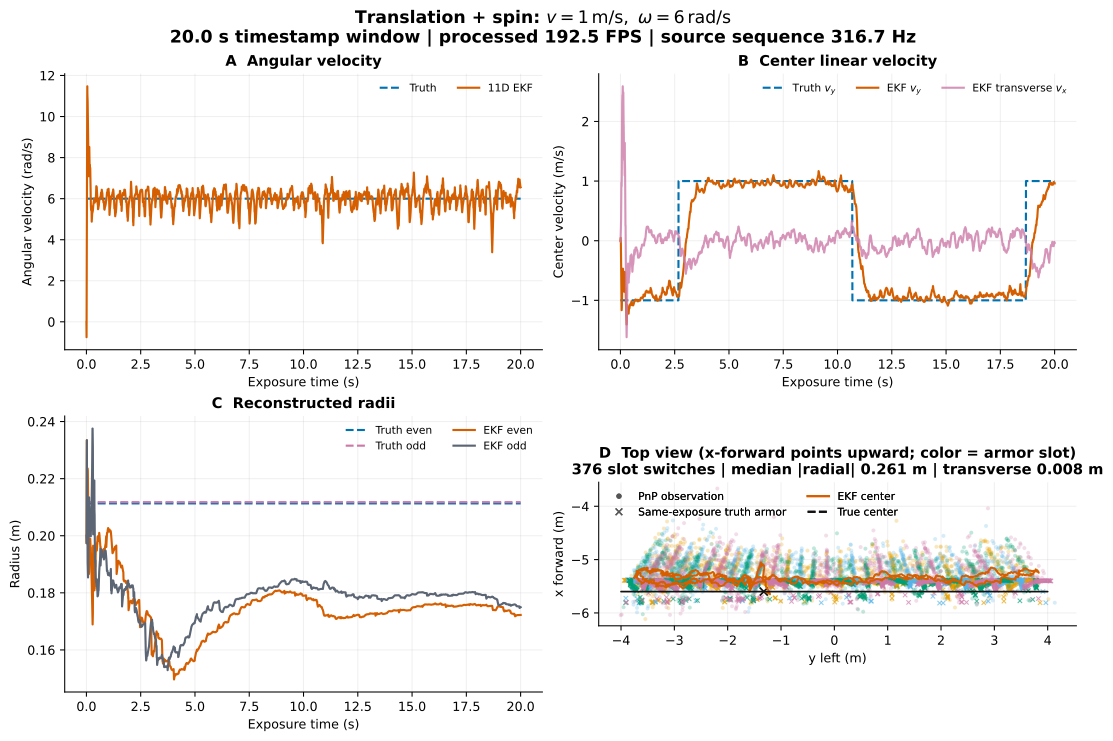
角速度 RMSE 为 0.527 rad/s,中心速度会跟随真值换向。两个半径在稳定后约为 0.17–0.18 m,真值约为 0.211 m。PnP 沿视线误差中位数约为 0.261 m,横向误差约为 0.008 m。
这组实验建立的问题:误差从哪里进入预测链
实验的最终结果是未来装甲板位置。在 100 ms 时,三种工况的小装甲板窗口覆盖率只有 29.4%–50.8%;到 500 ms,覆盖率为 18.6%–29.4%。这些数字表明,从当前观测到未来装甲板位置的整条数据流仍有很大的提升空间。
再回看中间数据,问题并不只出现在长时外推。τ = 0 时已经存在装甲板位置偏差;中心速度、角速度和半径状态也与真值存在差异。与此同时,俯视图中的 PnP 观测沿视线方向被明显拉长,并伴随跳变和缺失。即使模拟器中设置的是匀速或匀角速度运动,交给滤波器的观测序列也不是一条只有少量均匀抖动的理想轨迹。
沿着实际数据流回溯,后续研究分成两个主要方向:
图像 → 角点 → PnP 位置 → 坐标/时间对齐 → 观测序列 → 11 维滤波器 → 未来装甲板
                                  ↑                      ↑
                         方向二:提升输入质量      方向一:改进状态估计
方向一:输入不变,改进滤波器
第一条路线完整锁定已采集的观测序列:每一帧 PnP 位置、曝光时间戳、装甲板对应和缺失事件都保持不变,只改变下游状态估计方法。这条路线要回答:
- 当前 11 维状态和运动模型,能否表达观测序列中的运动特征;
- 滤波器对误差尺度、误差方向和状态之间关系的描述是否合适;
- 在不改变 detector 和 PnP 输入的情况下,未来位置误差与装甲板窗口覆盖率能够提升多少。
这类实验使用同一批时间锚点回放,并继续用 100 / 200 / 300 / 500 ms 未来位置误差评价。输入完全相同时,结果变化就可以归因于状态估计环节。
方向二:滤波器不变,改进输入质量
第二条路线保持当前 11 维滤波器、参数和评价方法不变,逐步提高交给它的观测质量。首先要将真值运动轨迹与 PnP 观测轨迹分开绘制,判断“不符合匀速假设”的特征究竟来自真实运动,还是在角点、PnP、坐标变换、时间对齐或装甲板对应中被引入。
这条路线将关注:
- 观测误差在法向/径向、切向和竖直方向上的尺度与形状;
- 观测轨迹相对真值轨迹的偏移、跳变、缺失和装甲板切换;
- 当角点与 PnP 精度提高后,同一个 11 维滤波器的状态估计和未来预测能够提升多少。
这两个方向构成两组单变量对照:第一个实验固定数据、改变滤波器;第二个实验固定滤波器、改变数据质量。后续章节将分别沿这两条路线建立实验,最后再评价它们组合后的未来装甲板预测质量。
实验数据锁、完整分位数、绘图脚本与 V1 评价标准保存在 aim-stack 的 EKF11 基线目录。跟踪预测主线从验证与调试跟踪器进入火控与弹道。