研究方向一:固定输入,改进状态估计
从 EKF 的模型假设出发,用同一批 PnP 观测回放 EKF、UKF 和 PF,再尝试与实测分布匹配的状态估计方法。
上一页已经用未来装甲板位置误差建立了问题。本页锁定已采集的 PnP 位置、yaw、曝光时间戳和缺失事件,只改变状态估计方法。
EKF 是什么
卡尔曼滤波用一个状态向量表示目标,并用协方差矩阵记录这个状态有多不确定。每到一个新时刻,它先用运动模型预测,再用观测修正:
预测: x̂⁻ₖ = f(x̂ₖ₋₁, Δt)
创新: yₖ  = zₖ - h(x̂⁻ₖ)
更新: x̂ₖ  = x̂⁻ₖ + Kₖ yₖ
f 是状态转移,h 是“这个状态应该被观测成什么”。标准卡尔曼滤波要求两者都是线性函数。扩展卡尔曼滤波(EKF)允许 f 和 h 非线性,它在当前估计周围用雅可比矩阵做一阶线性化。
EKF 可以处理带时间戳的不等间隔数据。某个曝光没有观测时,执行预测而跳过更新即可。它最擅长的情况是:单一状态假设能够解释运动,过程噪声和观测噪声可以用近似零均值的高斯分布描述,并且局部线性化足够准确。
11 维基线在假设什么
同济 sp_vision_25 基线维护的状态是:
[xᴄ, vₓ, yᴄ, vᵧ, zᴄ, vᶻ, θ, ω, r_even, Δr, Δz]它把四块装甲板组成一辆刚体车:车体中心做匀速直线运动,车体 yaw 以恒定角速度变化,长短半径和高度差在预测中保持不变。已关联的装甲板槽位 j 通过非线性函数映射到位置和 yaw:
pⱼ = c - rⱼ [cos(θ + jπ/2), sin(θ + jπ/2), 0]
yawⱼ = θ + jπ/2
从这个模型可以直接列出四类假设:
| 模型部分 | 基线假设 | 数据中应当看到的特征 |
|---|---|---|
运动方程 f | 短时内中心匀速、角速度近似恒定 | 传播后的创新不应持续向同一方向积累 |
观测噪声 R | 在给定条件下近似零均值、单峰、尾部可控 | 残差的偏置小,p95 不会远超典型帧 |
| 时间关系 | 观测噪声在帧间近似独立 | 残差在非零滞后的自相关接近零 |
| 几何与关联 | 一个连续状态和一个正确槽位能解释当前观测 | 半径、中心、相位不需要在多组解之间跳变 |
Q 和 R 不只是“调平滑度”的参数。它们是对过程误差与观测误差形状的数学声明。
实测观测与这些假设的距离
这里使用 Daedalus 1.4.0-learning-r1 正式 Release、无前端高性能模式和 TensorRT FP16 采集的三组 20 s 记录。对每个成功匹配的 PnP 位置,将它与同曝光装甲板真值作差。
先认识图中的两个方向:
- 沿视线(深度):从相机指向装甲板的方向。这个方向上的误差主要表现为“目标被算近了或算远了”。
- 水平切向:在水平面内垂直于视线的方向。这个方向上的误差会直接改变左右瞄准方向。
图中还反复使用两个分位数:P50 表示一半样本不超过这个数,可以把它看作典型帧;P95 表示 95% 的样本不超过这个数,用来观察较差的那一部分帧。
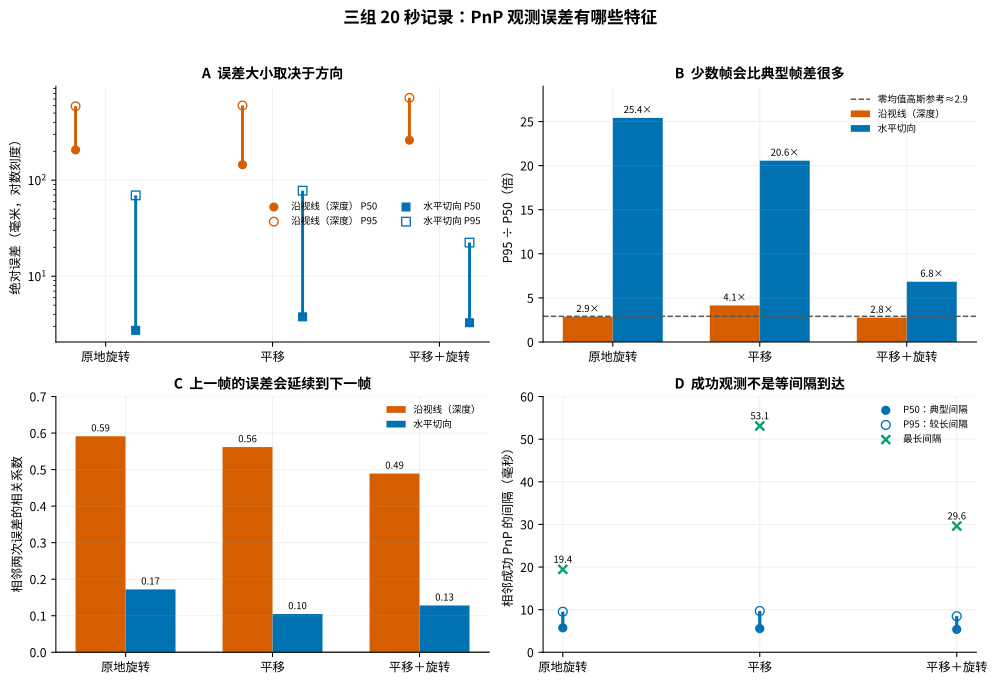
A:误差主要大在哪个方向
实心点是 P50,空心点是 P95,两点之间的线表示从典型帧到较差帧的跨度。纵轴采用对数刻度,是为了让几毫米和几百毫米能同时显示在一张图中;相邻的 10¹、10² 代表相差 10 倍。
三组工况中,沿视线误差的 P50 为 145–261 mm、P95 为 589–720 mm;水平切向误差的 P50 只有 2.7–3.8 mm、P95 为 22–78 mm。PnP 位置误差具有很强的方向差异,沿视线方向明显更大。
B:偶发大误差有多突出
这一图计算 P95 ÷ P50。数值越大,表示“较差帧”相对“典型帧”放大得越厉害。理想零均值高斯误差的绝对值大约是 2.9 倍,因此虚线只用作直观参考。
- 沿视线方向为
2.8–4.1倍; - 水平切向达到
6.8–25.4倍。
水平切向多数帧只有几毫米,但偶尔会跳到几厘米。只看平均值或 P50,会把这些少数大误差隐藏起来。
C:误差会不会延续到下一帧
柱高是相邻两次成功 PnP 误差的相关系数:0 表示上一帧对下一帧没有提示,1 表示两帧几乎保持相同方向和幅度。沿视线方向为 0.49–0.59,水平切向为 0.10–0.17。
这说明沿视线误差具有明显的短时记忆。若某一帧把目标算近了,下一帧仍然偏近的概率会更高;它不是每帧重新抽取的一份独立白噪声。
D:更新是不是固定帧率
实心点、空心点和叉号分别表示成功 PnP 间隔的 P50、P95 和最大值。典型间隔约为 5.4–5.7 ms,P95 为 8.5–9.7 ms,最长间隔达到 19.4–53.1 ms。因此滤波器应当使用曝光时间戳计算每一次 Δt,而不是把更新周期写死为某个 FPS 的倒数。
把四幅图合在一起,可以得到更具体的建模要求:观测协方差需要区分方向;更新要限制少数大误差的影响;沿视线误差需要短时记忆;状态转移必须读取真实时间戳。
第一个想法:把 EKF 换成 UKF 或 PF
EKF 使用一阶雅可比传播均值与协方差。无迹卡尔曼滤波(UKF)改用一组 sigma points 穿过非线性函数,可以更好地保留局部非线性对前两阶统计量的影响。粒子滤波(PF)用带权样本表示后验,可以表达非高斯甚至多峰分布。
三者的数值积分方式不同,但如果共享同一个 f、h、Q/R 和状态结构,它们对世界的基本描述仍然相同。下面的离线回放将这一点做成对照实验。
同输入回放合同
- 状态、转移、观测函数、
Q/R、初始化和时间戳完全相同; - 三种方法逐帧读取同一份 PnP 位置和 yaw,并保留全部缺失事件;
- 离线保存的物理装甲板槽位只用于选择观测分支,位置、速度、yaw、角速度和半径真值均不进入滤波器;
- PF 使用
2048个粒子,先按时间顺序执行前20次 EKF 更新以收窄 11 维先验,评分从2 s后开始; - 每个后验状态都按同一规则外推到
100 / 200 / 300 / 500 ms,再读取未来真值评分。
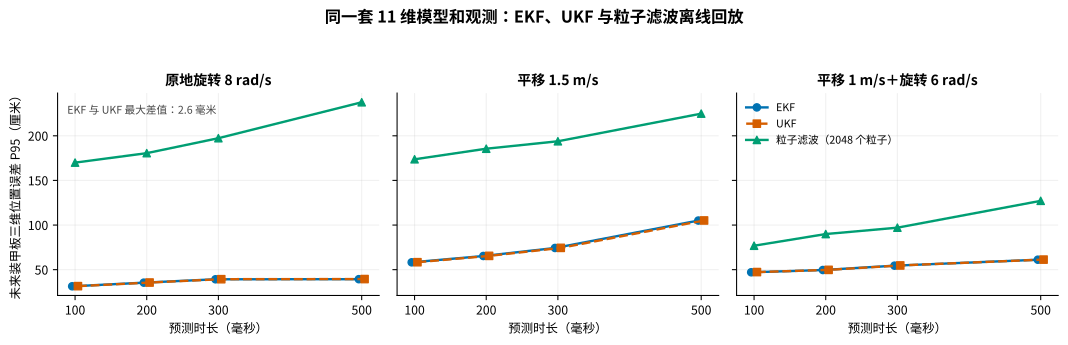
图中横向错开 EKF 与 UKF 的标记点,仅用于让两条重合曲线可见。纵轴是未来装甲板三维位置误差 p95。
| 工况 | 时域 | EKF | UKF | PF(2048) |
|---|---|---|---|---|
原地 8 rad/s | 100 ms | 31.4 cm | 31.5 cm | 170.0 cm |
原地 8 rad/s | 500 ms | 39.4 cm | 39.5 cm | 237.6 cm |
平移 1.5 m/s | 100 ms | 58.3 cm | 58.4 cm | 173.7 cm |
平移 1.5 m/s | 500 ms | 105.0 cm | 105.1 cm | 224.8 cm |
1 m/s + 6 rad/s | 100 ms | 47.1 cm | 47.3 cm | 76.9 cm |
1 m/s + 6 rad/s | 500 ms | 61.2 cm | 61.3 cm | 127.1 cm |
EKF 与 UKF 在所有工况和时域上几乎重合,p95 的最大差值是 2.6 mm。这表明一阶线性化不是当前的主要损失。在这个高维状态、宽先验和强时间相关的观测下,有限粒子的 bootstrap PF 会把计算量消耗在大量低权状态上,没有追上 EKF。
这批数据上的下一个高杠杆改动,是改变残差怎样进入模型,以及状态怎样表达真实运动结构。
三组实验的评价口径
三组实验分别评价滤波器形式、射线短时预测和组合运动建模:
| 实验 | 它要回答的问题 | 主要指标 | 预测时长 |
|---|---|---|---|
| 当前 1.4.0 固定输入回放 | 只换 EKF、UKF 或粒子滤波会怎样 | 未来装甲板三维位置误差 P95(厘米) | 100/200/300/500 ms |
| 2026-08-09 射线预测方法筛选 | 只看相机射线 u/v,哪种短时预测更值得继续 | 条件等权角误差 P95(度) | 50/100/200 ms |
| 2026-08-11 组合运动封存测试 | 方向分权和整车轨迹结构是否有用 | tracker 横向位置误差 P95(毫米) | 50/100/200 ms |
射线预测输出相机观察方向,因此用预测射线与未来真值射线的夹角评分。组合运动测试在 tracker 坐标系中计算横向位置误差 sqrt(e_y² + e_z²)。当前回放则直接比较未来装甲板的三维位置。三项结果分别回答不同问题,后续候选方法统一进入 1.4.0 回放。
按数据分布改写状态估计
实测分布给出了比“换一种滤波器”更具体的方向:
| 观测特征 | 可实验的处理方法 | 改变的是什么 |
|---|---|---|
| 沿视线误差远大于切向 | 沿视线与垂直视线使用不同权重 | 从“每轴相同可信”改为“方向决定可信度” |
| 少数帧误差突然放大 | 限制单个大残差对一次更新的影响 | 避免少数异常帧拖走整个状态 |
| 残差在多帧内相关 | 有色噪声状态、慢变偏置,或跨窗口参数记忆 | 从独立帧改为带时间记忆的残差 |
| 中心、半径和旋转相位强耦合 | 直接拟合多块装甲板的刚体轨迹 | 从逐帧恢复中心改为用整段轨迹联合约束隐变量 |
恒速外推+历史窗口线性校正
它预测什么
这是一种相机射线预测器。对一条已经关联好的目标轨迹,它保存最近 16 次曝光的
(tᵢ, uᵢ, vᵢ)其中 tᵢ 是曝光时间戳,uᵢ = atan2(x_C, z_C)、vᵢ = atan2(y_C, z_C) 是装甲板在相机中的水平角和竖直角。给定 50 / 100 / 200 ms 的预测时长 h,它输出未来射线方向:
d̂(t + h) ∝ [tan(û), tan(v̂), 1]这个输出可以直接回答“未来应该朝哪个方向看”。目标距离和三维击打点由距离估计与弹道模块继续计算。
第一步:用整个窗口拟合恒速趋势
令最后一个观测时刻为 tₖ,把窗口内时间写成 τᵢ = tᵢ - tₖ。方法分别对 u 和 v 做一次普通最小二乘直线拟合:
uᵢ ≈ aᵤ + bᵤτᵢ       u_恒速(h) = aᵤ + bᵤh
vᵢ ≈ aᵥ + bᵥτᵢ       v_恒速(h) = aᵥ + bᵥh
这里使用全部 16 个点和各自的真实时间戳。相比只用最后两点相减,窗口拟合对单帧抖动更稳定,也能处理不等间隔更新。
第二步:学习恒速外推反复出现的剩余误差
恒速直线只能描述窗口内的一阶趋势。目标旋转、视角投影和不均匀采样会让未来射线产生可重复的弯曲。方法把当前窗口整理成一个特征向量:
φₕ = [τ₁…τ₁₆,
      u₁-uₖ…u₁₆-uₖ,
      v₁-vₖ…v₁₆-vₖ,
      uₖ, vₖ, h]
前三组特征描述窗口的时间形状和相对运动,最后三个量描述当前观察方向与预测时长。离线训练时,未来真值射线只用于构造恒速外推的残差:
rₕ = [u_真值(t+h), v_真值(t+h)] - [u_恒速(h), v_恒速(h)]特征标准化后,为每个预测时长分别拟合一个带 L2 约束的线性回归:
min Σ ‖rₕ - (Bₕφₕ + bₕ)‖² + λ‖Bₕ‖²L2 约束会压制过大的系数,降低模型对某几轮采集的过拟合。当前实现取 λ = 10。在线运行只读取历史 u/v 和时间戳,计算过程为:
[û, v̂] = [u_恒速(h), v_恒速(h)] + Bₕφₕ + bₕ第三步:处理历史不足和观测中断
处理器按目标轨迹分别维护历史。水平角跨过 ±180° 时先展开成连续角度;相邻观测间隔超过 120 ms 时,从间断之后重新积累窗口;历史最长保留 0.75 s。连续样本达到 16 个时使用线性校正,样本不足时保持最后一次射线方向。输出置信度还会同时考虑历史跨度、最大间隔、观测覆盖率和本次校正量。
它与 11 维 EKF 的区别
| 对比项 | 11 维 EKF | 恒速外推+历史窗口线性校正 |
|---|---|---|
| 预测对象 | 车辆中心、速度、yaw、角速度、半径和高度差 | 一条已关联轨迹的未来相机射线 u/v |
| 记忆方式 | 递归保存状态 x 和协方差 P | 每次重新读取最近 16 个原始观测 |
| 运动先验 | 中心匀速、yaw 匀角速、四板刚体几何 | 射线在短窗口内近似直线,剩余规律由线性模型校正 |
| 新观测怎样进入 | 用创新和卡尔曼增益修正状态 | 重拟合局部直线并重新计算窗口特征 |
| 不确定度 | 由 Q/R 和雅可比递归传播 | 由校准样本的误差分位数与当前历史质量估计 |
| 对距离的使用 | 三维 PnP 位置直接进入观测 | 从 PnP 位置换算射线角度,不把距离作为预测状态 |
| 训练需求 | 状态方程给定后主要标定 Q/R 和初值 | 需要用带未来标签的离线数据拟合 Bₕ,bₕ |
因此,这种方法用更窄的输出换取更简单的短时预测问题:它直接优化瞄准方向,同时把车辆中心、半径和角速度留给其他估计模块。
实验共采集 120 轮运动记录,其中 118 轮形成有效历史。评价采用“留一距离”:每次用一个距离组测试、其余距离训练,再让不同工况等权汇总。指标是预测射线与未来真值射线夹角的 P95。
| 方法 | 50 ms | 100 ms | 200 ms |
|---|---|---|---|
恒速外推+历史窗口线性校正(输入 u/v) | 0.214° | 0.247° | 0.345° |
| 周期状态 EKF | 0.308° | 0.389° | 0.642° |
| 周期状态 UKF | 0.308° | 0.390° | 0.646° |
表中的周期状态 EKF/UKF 使用傅里叶周期状态和 u/v + yaw 输入;前半段回放使用同济 11 维车辆状态。历史窗口线性校正因此进入下一轮统一回放,与 11 维 EKF 使用同一批三维位置数据重新评价。
对应的120 轮研究记录、历史窗口线性校正实现和机器可读筛选汇总共同记录了来源与指标。
按视线方向分权,再联合拟合整车轨迹
这条方法链直接预测装甲板的三维位置,适用于“车辆中心平移,同时四块装甲板绕中心旋转”的组合运动。它包含一个短窗口估计器和一个长窗口估计器:前者快速跟随当前运动,后者在历史充分时恢复完整的往返平移与旋转轨迹。
每条历史观测写成 (tᵢ, jᵢ, pᵢ):tᵢ 是曝光时刻,jᵢ 表示第几块装甲板,pᵢ 是 PnP 位置。车辆几何 qⱼ 给出第 j 块装甲板相对车体中心的固定位置。实验中的 jᵢ 由离线物理槽位提供;在线实现需要由装甲板关联器产生同样的身份关系。
短窗口:方向分权的稳健刚体拟合
在最近 400 ms 内,目标被写成“中心匀速平移+四块装甲板共享旋转”:
p̂ⱼ(t) = c₀ + vt + Rz(ωt)Rz(θ₀)qⱼ对一个给定的角速度 ω,中心 c₀、中心速度 v 和旋转相位可以写成一个小型线性最小二乘问题。实现先在 [-16, 16] rad/s 中搜索 ω,找到最低残差区域后再连续细化;同一窗口内所有可见装甲板共同参与拟合。
PnP 的深度误差明显大于横向误差,因此残差先转换到锚点时刻的 tracker 坐标,再使用:
‖r‖²_W = 0.1 r²_深度 + r²_横向y + r²_横向z深度仍参与约束,其平方权重为横向的 0.1。随后对加权残差使用阈值为 20 mm 的 Huber 损失:小残差按平方惩罚,大残差改为线性增长。这样既保留多数正常观测的拟合精度,也限制单个异常 PnP 对整段轨迹的拉动。
单个 400 ms 窗口得到一个角速度估计。连续运行时,最近 31 个窗口的角速度取中位数,再用这个慢变化角速度重新拟合当前窗口并外推目标位置。中位数会削弱少数窗口跳到错误角速度候选的影响。本次离线实验还提供了真实运动分段边界;在线运行时由变化点检测决定何时清空旧窗口。
长窗口:直接联合拟合往返平移与四板旋转
靶车沿有限直线路径往返时,中心速度会在端点翻转。长窗口使用最近 4 s 的全部可见装甲板,把这种运动直接写进轨迹:
p̂ⱼ(t) = cₐ
        + a [T(φ + st; L) - T(φ; L)]
        + Rz(ωt)Rz(θ)qⱼ

T(x; L) = L - |((x mod 2L) - L)|
a 是平移轴,s 是线速度大小,L 是单程行程,三角波 T 自动表达在两个端点换向;φ 表示车辆当前处于往返路径的哪个位置;ω 和 θ 分别表示共享角速度和旋转相位。
当前离线实现从场景配置读取 a、s、L,再完成以下计算:
- 枚举角速度
ω和往返相位φ的候选组合; - 对每个候选,用全部历史装甲板共同求解共享中心
cₐ和旋转相位;实现以C = ρcosθ、S = ρsinθ表示旋转,使这一步成为线性最小二乘,其中ρ是四块板共享的平面尺度; - 使用同样的方向权重和 Huber 损失计算整段历史的拟合代价;
- 在最低代价候选附近连续细化
ω、φ,再代入未来时刻h得到p̂ⱼ(h)。
这里的“联合”有两层含义:同一时刻出现的多块板共享车辆状态,不同时刻出现的板也通过固定几何 qⱼ 连接到同一条轨迹。单帧 PnP 的深度跳动不会直接生成一个新的车辆中心;中心、旋转相位和往返相位由整段历史共同确定。
它与 11 维 EKF 的区别
| 对比项 | 11 维 EKF | 方向分权+整车轨迹联合拟合 |
|---|---|---|
| 历史使用方式 | 上一时刻的 x、P 概括全部历史 | 每次重新优化最近 400 ms 或 4 s 的原始观测 |
| 状态表达 | 中心匀速、yaw 匀角速、半径和高度差递归传播 | 所有可见板共同满足一条带端点换向的刚体轨迹 |
| 参数求解 | 每帧一次预测—更新,通过雅可比和卡尔曼增益修正 | 搜索 ω、φ,固定候选后用稳健最小二乘解共享参数 |
| 观测误差 | 用协方差 R 描述位置与 yaw 的可信度 | 在 tracker 坐标中显式降低深度权重,并用 Huber 限制大残差 |
| 平移换向 | 需要在状态转移中增加模式切换 | 三角波 T 直接给出端点和反向后的中心位置 |
| 多板信息 | 当前关联板通过观测函数更新车辆状态 | 窗口内所有可见板同时进入同一个目标函数 |
| 不确定度输出 | 递归协方差 P | 拟合残差、历史覆盖和候选代价;当前实现输出最小代价解 |
| 计算量 | 每帧固定规模的矩阵运算 | 窗口最小二乘加角速度、相位搜索,计算量更高 |
11 维 EKF 以较低计算量连续递推车辆状态;窗口联合拟合使用更强的轨迹和场地先验,集中处理 PnP 的方向差异、异常值和端点换向。
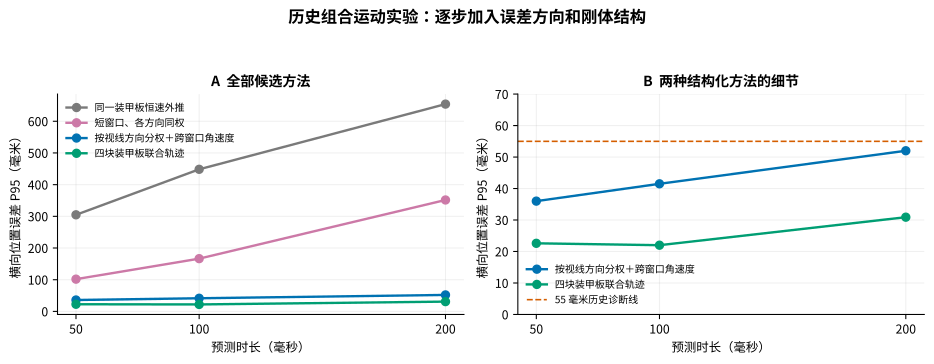
这张图来自 2026-08-11 的一组 20 秒组合运动测试:距离约 4.56 m,线速度约 1.865 m/s,角速度约 11.868 rad/s。每种方法使用相同装甲板和相同评分时刻。指标是 tracker 坐标中横向误差 sqrt(e_y² + e_z²) 的 P95;50 / 100 / 200 ms 的样本数分别是 53 / 54 / 50。
| 方法 | 50 ms | 100 ms | 200 ms |
|---|---|---|---|
| 同一装甲板恒速外推 | 304.8 mm | 448.4 mm | 654.1 mm |
| 短窗口、各方向同权 | 101.8 mm | 166.5 mm | 351.6 mm |
| 按视线方向分权+跨窗口角速度 | 36.0 mm | 41.5 mm | 52.0 mm |
| 四块装甲板联合轨迹 | 22.6 mm | 22.0 mm | 30.9 mm |
在这组组合运动中,方向分权和跨窗口角速度把 200 ms 横向 P95 从 351.6 mm 降到 52.0 mm,再加入四块装甲板联合轨迹后降到 30.9 mm。这组结果把“方向性、时间相关和刚体结构”各自对应到可见的改进步骤。完整采集条件、样本数和逐方法结果见组合运动最终研究结果。
方向一的下一组实验
这一方向已经形成三级可检验路线:
- 保留现有 11 维 EKF 作为对照,让沿视线与垂直视线使用不同的观测权重,并限制单帧大误差的影响;
- 在相同回放接口中加入“恒速外推+历史窗口线性校正”,将射线预测候选迁入装甲板位置评价;
- 对稳定旋转与组合运动加入“四块装甲板联合轨迹”,使用同一套
100 / 200 / 300 / 500 ms未来位置误差与装甲板窗口覆盖率评分。
下一轮将三个候选放入同一批 1.4.0 输入,统一使用相同的未来时刻和位置指标进行横向比较。
完整脚本、汇总 JSON、图的 PNG/SVG/PDF、原始数据哈希和保留清单位于 aim-stack 固定输入实验。下一个研究方向是保持滤波器不变,提高观测质量。