04 跟踪与预测
跟踪与预测
把有噪声的单帧位姿连接成目标状态,并预测子弹到达时刻的装甲板。
识别和 PnP 让程序在一帧图像中“看见”了一块装甲板。火控真正需要的却不是这块装甲板在曝光时刻的位置,而是子弹到达目标时,它将出现在哪里。两者之间隔着图像传输、推理、解算、通信、云台响应和弹丸飞行时间;目标在这段时间里不会停下来等我们。
跟踪器要完成的工作可以压缩成一条连续链路:
连续 PnP 观测 → 当前目标状态 → 推进到命中时刻 → 未来装甲板 → 火控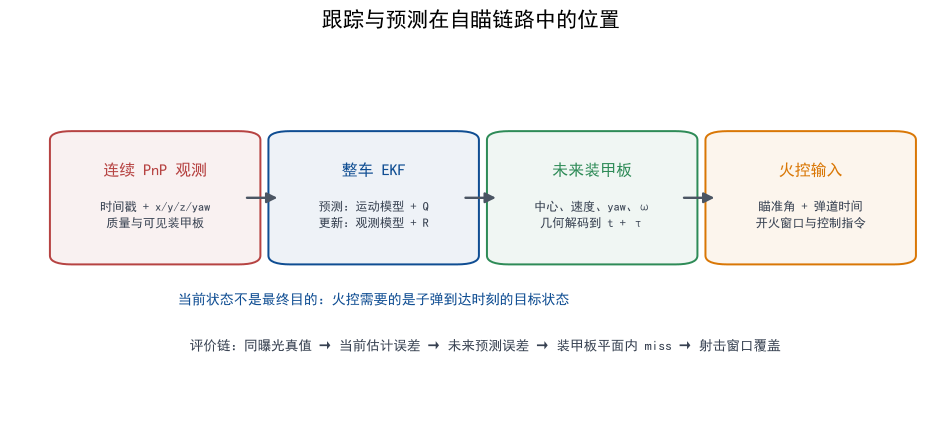
图中红色部分是上一章得到的连续 PnP 观测;蓝色部分是跟踪器维护的目标状态;绿色部分把状态推进到 t + τ;橙色部分才是火控使用的未来装甲板。后面的内容始终围绕这条链路展开。
主线:先完成一个可运行、可验证的跟踪器
主线只有三步,建议按顺序阅读:
- 明确问题。 认识跟踪器的输入、输出、坐标系和时间语义。
- 实现基线。 用整车状态、运动模型、观测更新和状态机建立 EKF。
- 验证结果。 检查当前估计、未来预测和火控平面误差,而不是只看曲线是否平滑。
① 从观测走向未来
先明确跟踪器为什么存在,以及时间、坐标和状态分别表示什么。
② 实现整车 EKF
建立状态、预测、更新、数据关联和丢失恢复。
③ 验证与调试
从创新、未来误差和火控平面 miss 判断改动是否真的有效。
读完这三页,就可以继续进入火控与弹道。
研究选读:从未来位置误差开始
主线跑通后,可以从每个曝光时刻的 11 维 EKF 后验外推未来装甲板位置,再与后续真实轨迹比较。状态曲线和俯视图用来追踪误差的来源。